Wenn die gelieferte Maschine nicht performt

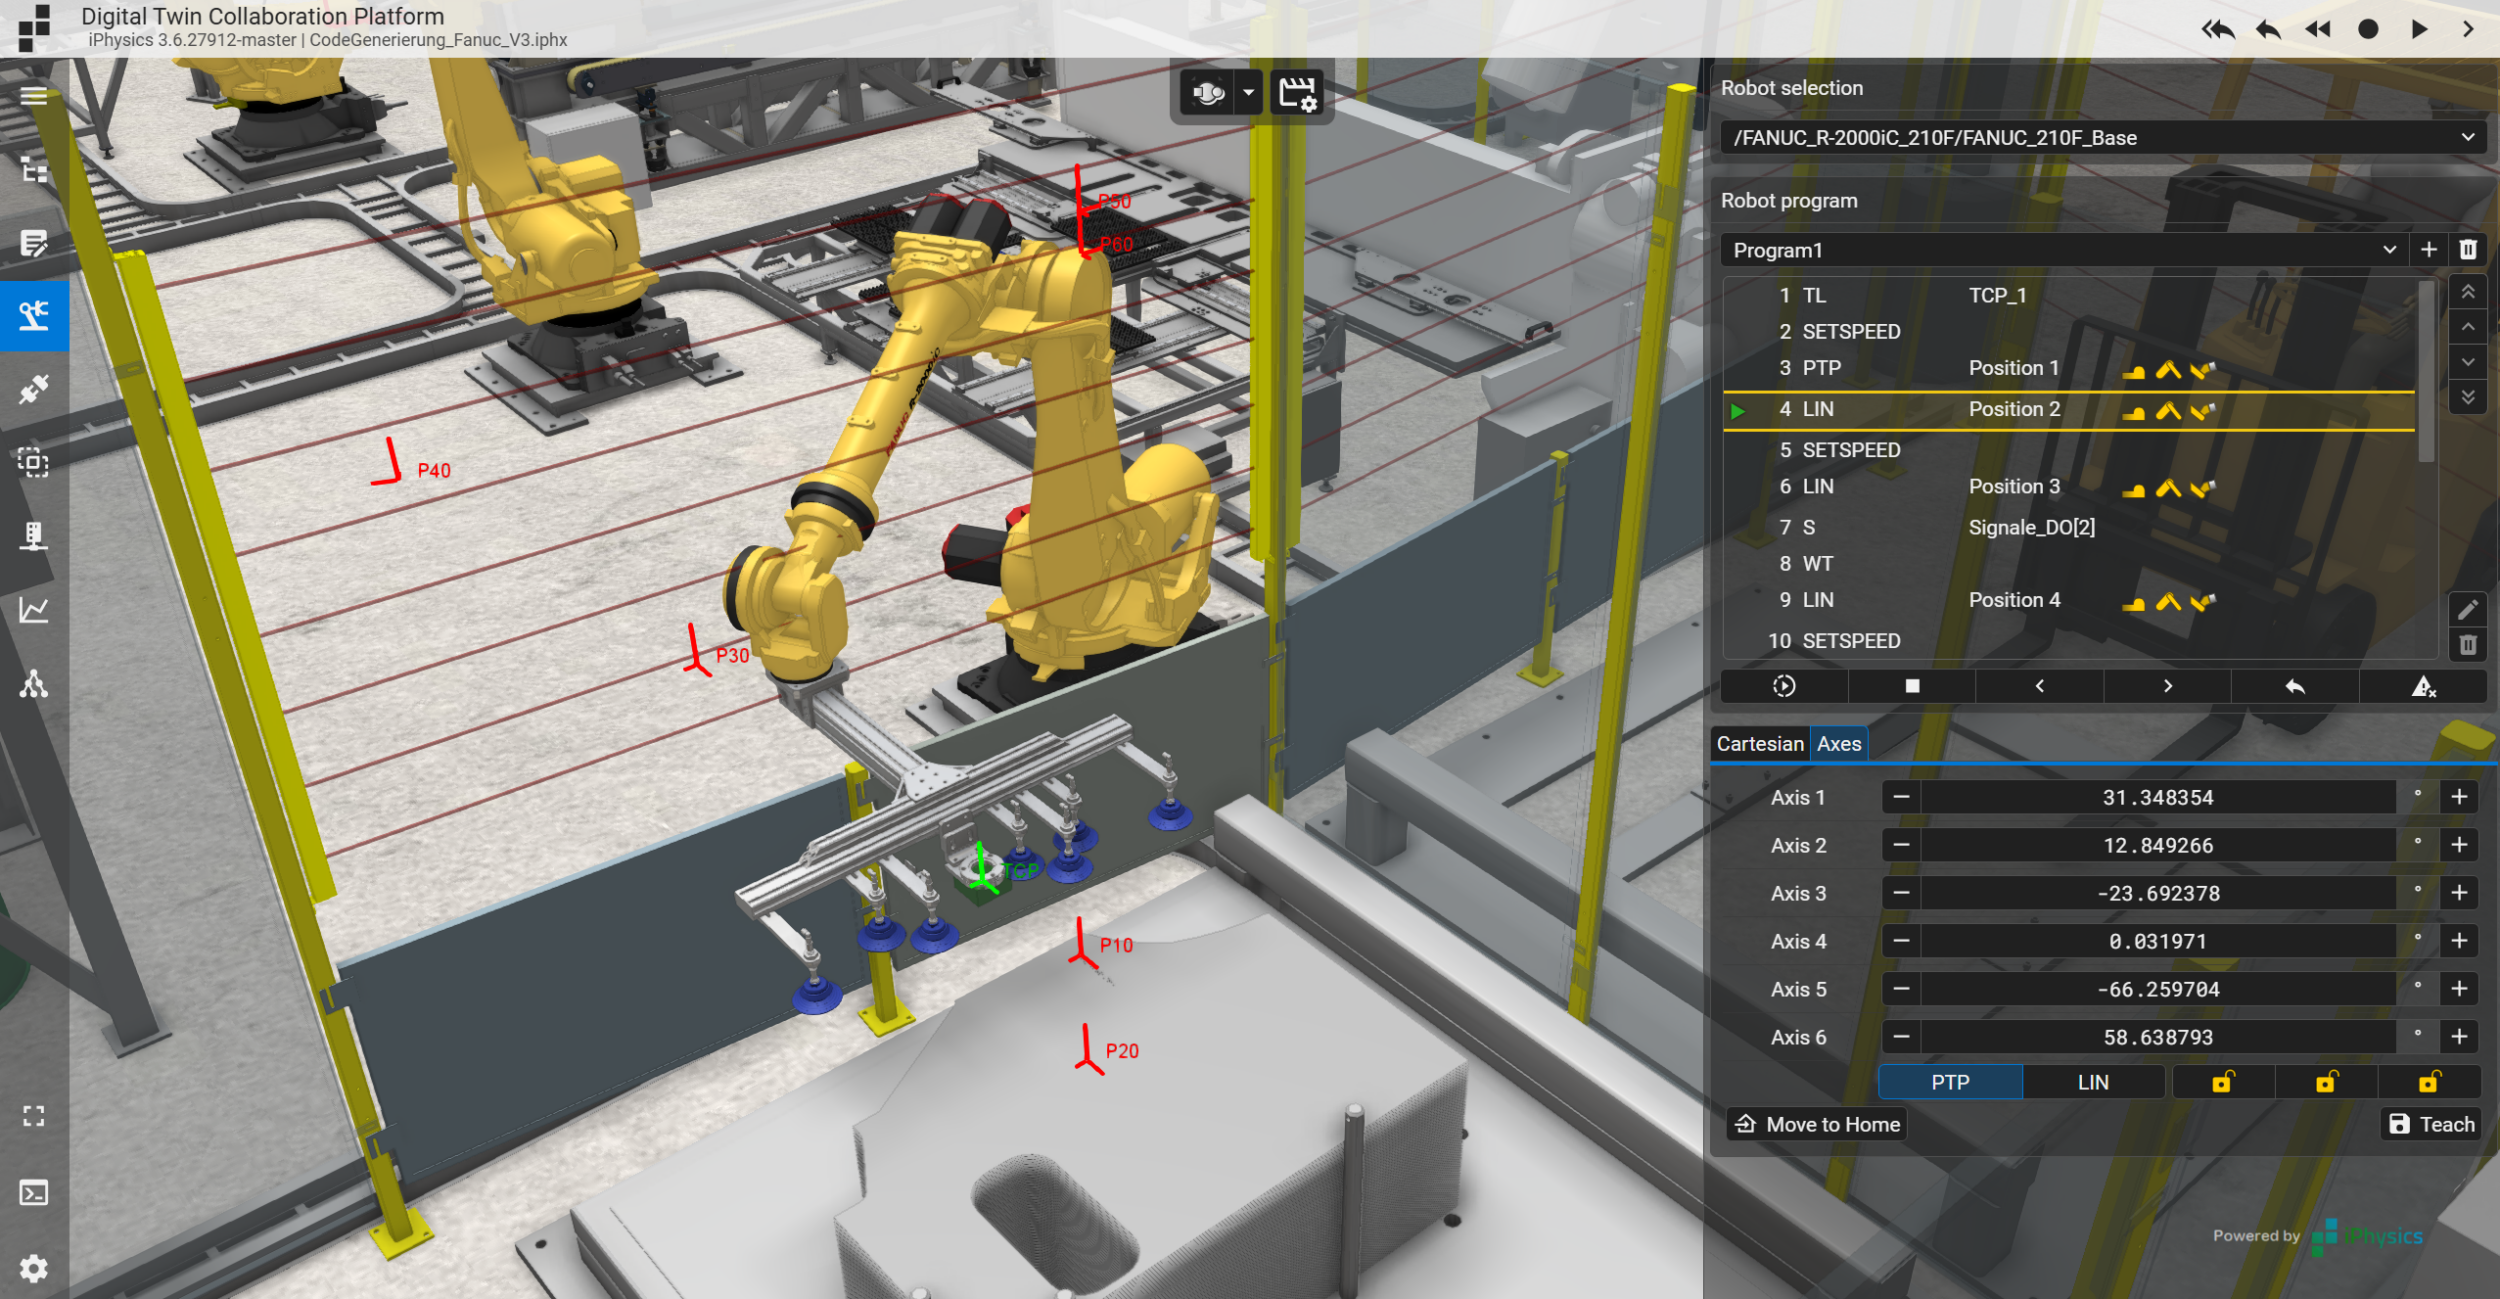
Um Kollisionen und Taktzeitverluste bereits vor der physischen Inbetriebnahme zu vermeiden, erfolgt die Bahnplanung bei Robotern zunehmend im digitalen Zwilling. Durch die Integration physikalischer Simulationen und virtueller Inbetriebnahmen lassen sich dynamische Belastungen und steuerungstechnische Abhängigkeiten präzise analysieren. Dies verschiebt die Validierung in die Entwicklungsphase und sichert eine effiziente Produktionsausführung.

Stöber stellt auf der All About Automation in Chemnitz seinen Baukasten unter dem Messemotto ‚modular gedacht – systemfähig gebaut‘ vor.